
 एएस/आरएस हैंडलिंग रोबोट
 वर्टिकल स्टोरेज मॉड्यूल
 परिवहन उपकरण
 स्मार्ट वेयरहाउसिंग सिस्टम
 गोदाम रैकिंग
 इंडस्ट्रीज
 सेवाएं
 हमारे बारे में

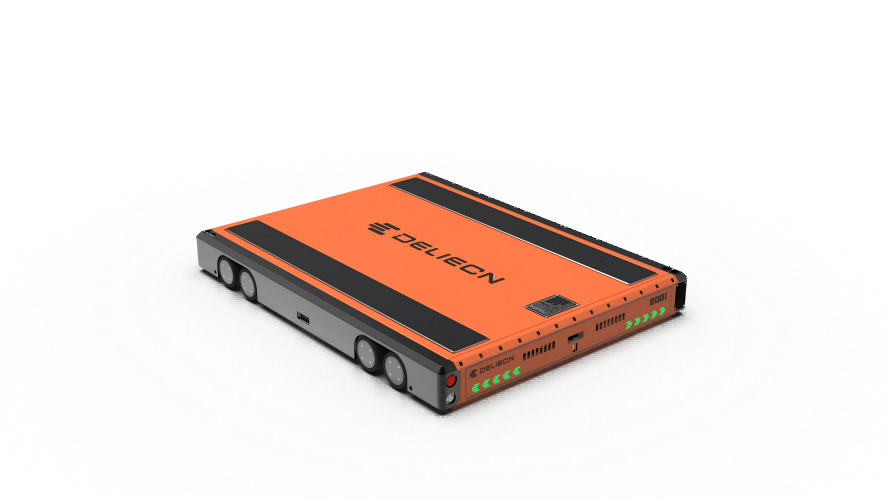
पैलेट फोर-वे शटल एएस/आरएस किस प्रकार असतत विनिर्माण में डिजिटल परिवर्तन का समर्थन करता है?
वेयरहाउस स्वचालन किसी विनिर्माण संयंत्र में भंडारण स्थान बढ़ाना अक्सर केवल अधिक भंडारण स्थान खोजने तक ही सीमित नहीं होता है।
सामग्री सही रूप में पहुंचनी चाहिए, सुरक्षित रूप से संग्रहित होनी चाहिए, पता लगाने योग्य होनी चाहिए और आवश्यकता पड़ने पर उत्पादन में वापस आ जानी चाहिए।
असतत विनिर्माण में यह और भी मुश्किल हो जाता है, जहां सामग्रियों का आकार, वाहक प्रकार और हैंडलिंग विधि काफी भिन्न हो सकती है।
विभिन्न प्रकार की सामग्रियों को सुचारू रूप से कैसे स्थानांतरित किया जाए स्वचालित भंडारण इस परियोजना में जिन मुद्दों को संबोधित करने की आवश्यकता थी, उनमें प्रक्रिया भी एक थी।
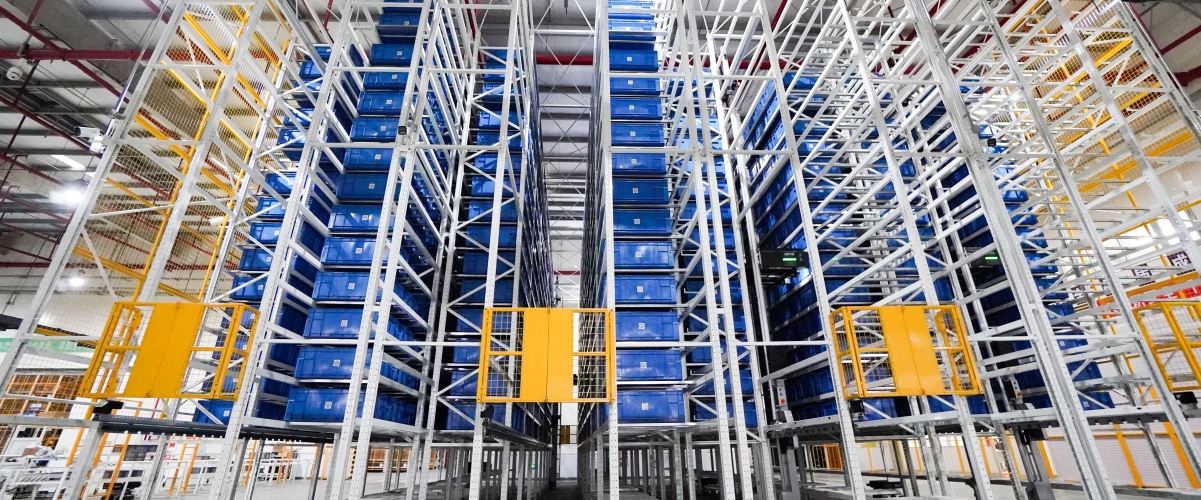
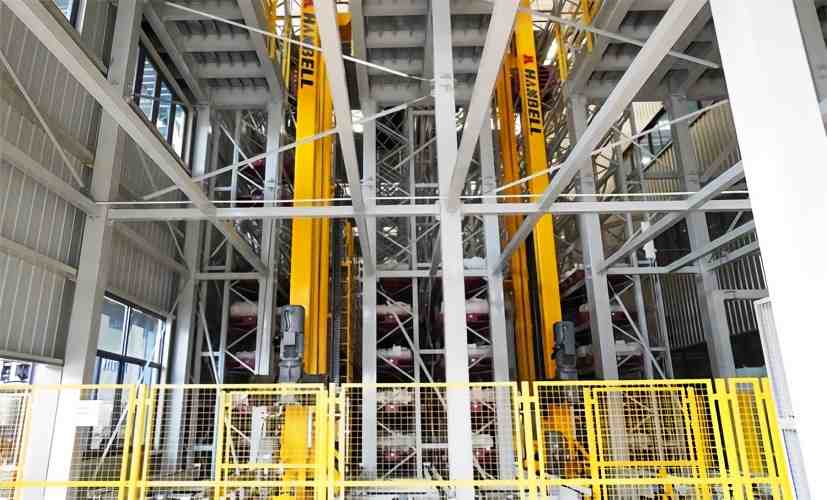
इस परियोजना में एक का उपयोग किया गया था पैलेट फोर-वे शटल AS/RSकनेक्ट करने के लिए स्वचालित भंडारण सामग्री प्रबंधन और डिजिटल वेयरहाउस नियंत्रण के साथ।
मानक गोदाम संरचना से शुरू करने के बजाय, लेआउट को उन सामग्रियों के आधार पर विकसित किया गया था जिन्हें वास्तव में इसके माध्यम से स्थानांतरित किया जाना था।
भारी उत्पादन सामग्री के लिए एक कॉम्पैक्ट गोदाम
उपलब्ध गोदाम की ऊंचाई लगभग थी 6.9 मीटर.
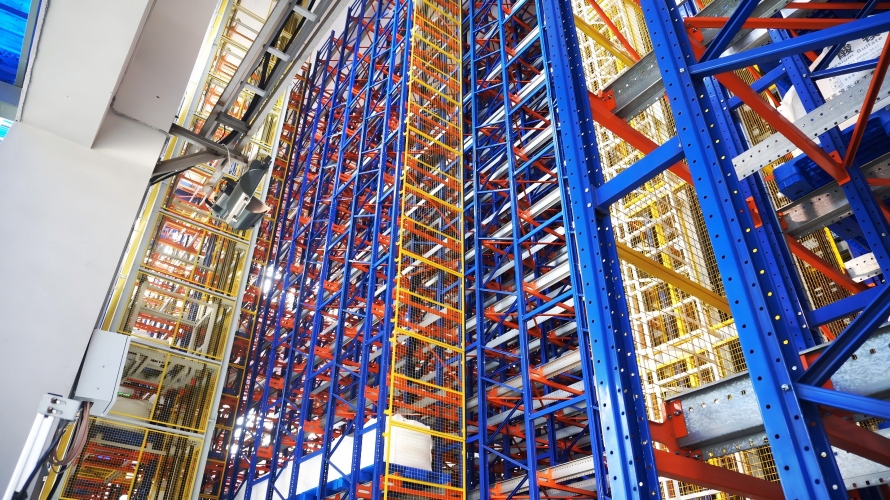
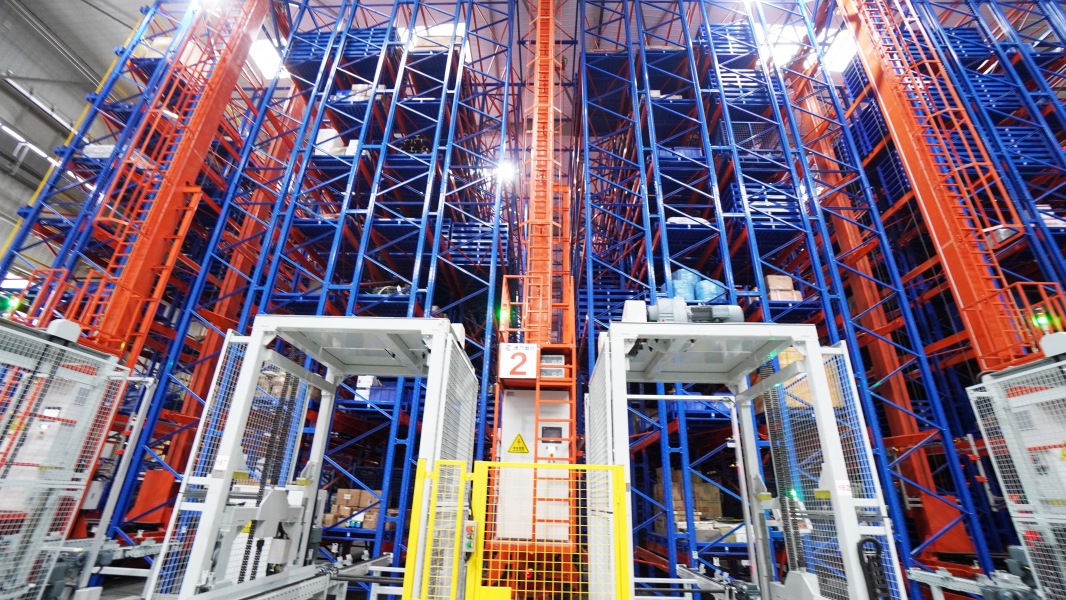
उस स्थान के भीतर, एएस/आरएस पूरे क्षेत्र में व्यवस्थित किया गया था पांच भंडारण स्तर, प्रदान करना 893 प्रभावी भंडारण स्थान.
यह गोदाम अलग-अलग भार-इकाई ऊँचाई वाले वेल्डिंग तार और स्टील सामग्री के फ्रेम का प्रबंधन करता है। प्रत्येक पैलेट स्थान को भार आवश्यकता के अनुसार डिज़ाइन किया गया था। कम से कम 1,000 किलोग्राम.
ऊंचाई की सीमितता, अपेक्षाकृत भारी भार और विभिन्न वाहक प्रारूपों के उस संयोजन का मतलब था कि केवल पारंपरिक पैलेट रैक जोड़ने से पूरी समस्या का समाधान नहीं होगा।
अंतिम प्रणाली का संयोजन इस प्रकार था:
- पैलेट फोर-वे शटल रोबोटएस;
- एलबादएस;
- परिवहन उपकरण;
- पैलेटाइज़र और डीपैलेटाइज़र;
- क्रेन की सहायता से भार ढोने वाले उपकरण;
- रोबोटिक हैंडलिंग उपकरण;
- गोदाम नियंत्रण और प्रबंधन सॉफ्टवेयर।
चार-तरफ़ा शटल रोबोटरैक सिस्टम के अंदर पैलेट की आवाजाही का काम एस संभालते हैं, जबकि अन्य उपकरण भंडारण से पहले और बाद में स्थानांतरण का ध्यान रखते हैं।
यहाँ चार-तरफ़ा आंदोलन क्यों उपयोगी था?
ए पैलेट फोर-वे शटल रोबोट यह रैक सिस्टम के भीतर मुख्य और उप-गलियारों दोनों दिशाओं में यात्रा कर सकता है।
यह तब महत्वपूर्ण होता है जब एक शटल को स्थायी रूप से एक लेन में आवंटित किए बिना विभिन्न भंडारण स्थानों तक पहुंचने की आवश्यकता होती है।
यह परियोजना उपयोग करती है दो पैलेट चार-तरफ़ा शटल रोबोटएसपरियोजना गणना के अनुसार, दो-रोबोट कॉन्फ़िगरेशन को लगभग संयुक्त शटल हैंडलिंग क्षमता के लिए डिज़ाइन किया गया था। 40 पैलेट प्रति घंटा.
यह आंकड़ा सिस्टम डिज़ाइन की गणना है, न कि हर चार-तरफ़ा शटल परियोजना के लिए एक समग्र प्रदर्शन दावा। वास्तविक थ्रूपुट अभी भी कार्य वितरण, स्थानांतरण बिंदुओं और उससे जुड़े उपकरणों पर निर्भर करता है। शटल प्रणाली.
विनिर्माण क्षेत्र में यह अंतर महत्वपूर्ण है।
एक शटल अपनी यात्रा जल्दी पूरी कर सकती है, लेकिन अगर अगला स्टेशन व्यस्त है, तो पैलेट को अभी भी इंतजार करना पड़ता है।
कुछ सबसे उपयोगी डिजाइन कार्य रैक के बाहर हुए।
इस परियोजना में एक महत्वपूर्ण पहलू पैलेटाइजिंग और डीपैलेटाइजिंग क्षेत्र की स्थिति थी।
फ्रंट-एंड हैंडलिंग व्यवस्था को सीधे प्रथम-स्तर की मुख्य रेल के साथ संरेखित किया गया था, जिससे लिफ्टरों से होकर गुजरने वाली गतिविधियों की संख्या कम हो गई।
यह लेआउट से जुड़ा एक अपेक्षाकृत छोटा निर्णय है, लेकिन यह इस बात को प्रभावित करता है कि दैनिक संचालन के दौरान ऊर्ध्वाधर स्थानांतरण उपकरण के माध्यम से कितना यातायात प्रवाहित होता है।
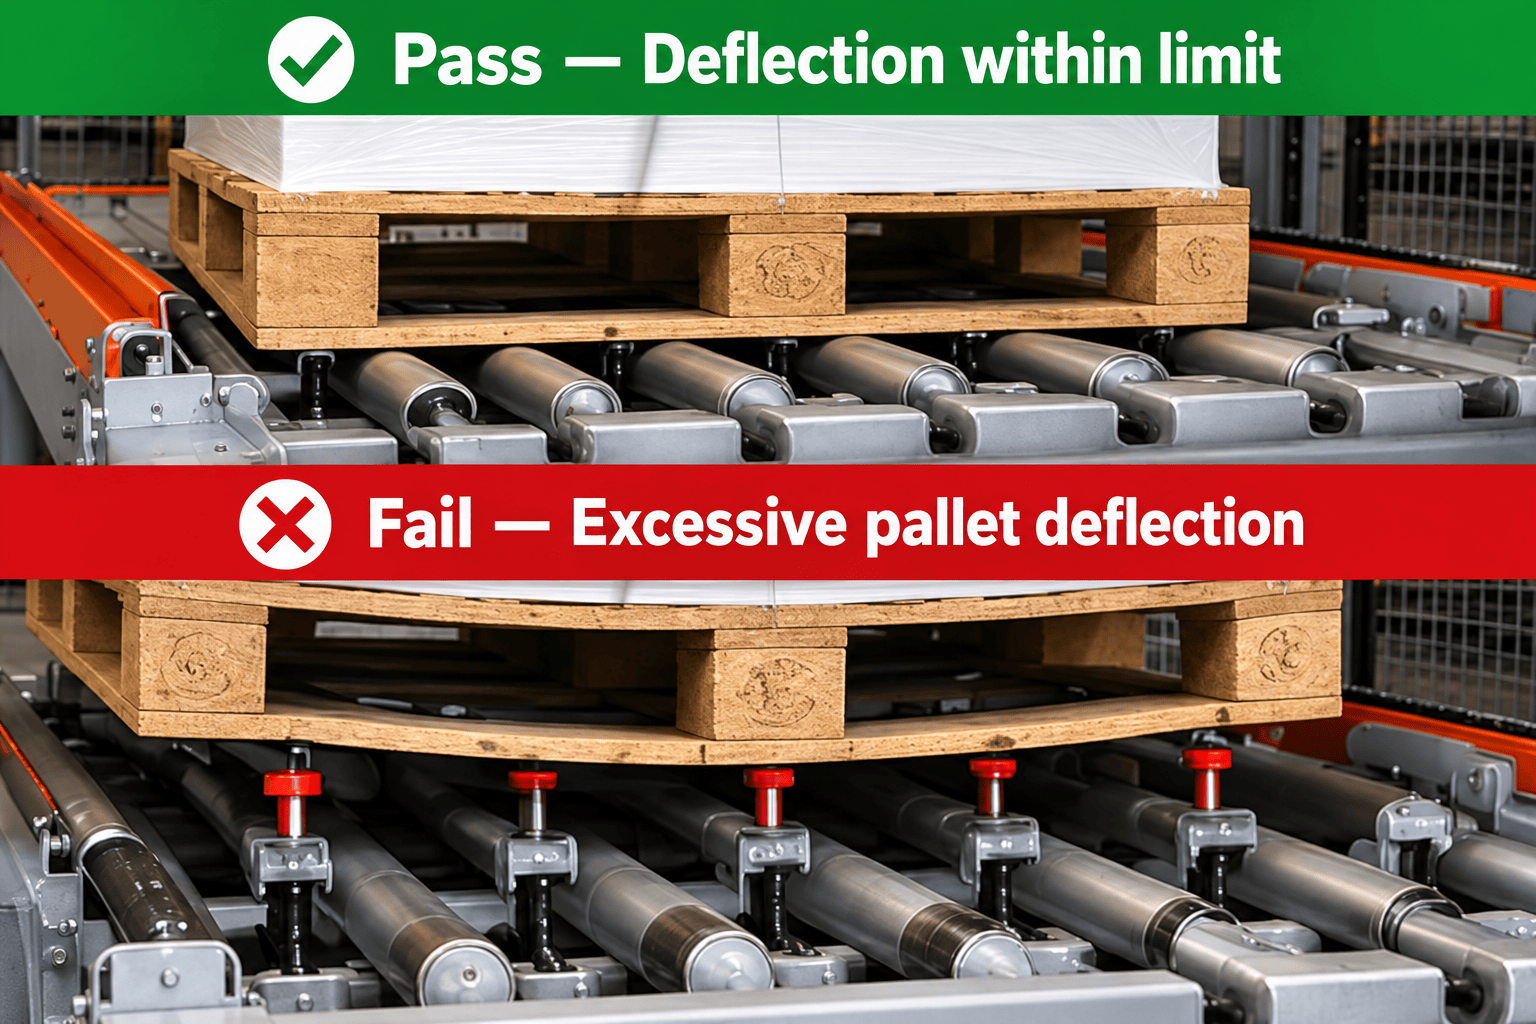
विशेष रूप से तैयार किए गए स्टील पैलेटों का भी उपयोग किया गया था जिनमें यांत्रिक स्थिति निर्धारण की विशेषताएं थीं।
भारी वेल्डिंग तार और स्टील वाहकों के लिए, दोहराने योग्य स्थिति निर्धारण महत्वपूर्ण है क्योंकि सामग्री को प्रक्रिया के बीच में अपनी संदर्भ स्थिति को बदले बिना मैन्युअल लोडिंग, परिवहन और स्वचालित भंडारण से गुजरना पड़ता है।
इसलिए शटल के रैक में प्रवेश करने से पहले ही स्वचालन प्रक्रिया शुरू हो जाती है।
वेयरहाउस सॉफ्टवेयर सामग्री प्रवाह को जोड़ता है
भौतिक उपकरण गति को नियंत्रित करते हैं।
नियंत्रण प्रणाली यह तय करती है कि आगे क्या चलना चाहिए।
मेंएमएस/डब्ल्यूसीएस और संबंधित नियंत्रण सॉफ्टवेयर भंडारण स्थानों, उपकरण कार्यों, सामग्री की जानकारी और गोदाम संचालन को समन्वित करते हैं।
एक असतत विनिर्माण वातावरण में, यह संबंध विशेष रूप से उपयोगी होता है क्योंकि गोदाम की गतिविधि उत्पादन मांग से निकटता से जुड़ी होती है।
एएस/आरएस को एक अलग भंडारण क्षेत्र के रूप में मानने के बजाय, यह परियोजना सामग्री की आवाजाही और गोदाम की जानकारी को व्यापक फैक्ट्री लॉजिस्टिक्स प्रक्रिया का हिस्सा बनने की अनुमति देती है।
यह परियोजना क्या दर्शाती है
झेंगमेई शुयुन परियोजना एक बड़ा, ऊँची इमारत वाला गोदाम नहीं है।
इसकी कुल ऊंचाई लगभग इतनी ही है। 6.9 मीटरफिर भी, यह प्रणाली पांच भंडारण स्तरों को जोड़ती है। 893 प्रभावी स्थानऔर अपेक्षाकृत कॉम्पैक्ट लेआउट के भीतर भारी भार वाली इकाइयाँ।
यह परियोजना एक विशाल, ऊँची-ऊँची गोदाम नहीं है।
इससे पता चलता है कि पैलेट फोर-वे शटल एएस/आरएस केवल बड़े तैयार माल गोदामों तक ही सीमित नहीं है। इसे भारी उत्पादन सामग्री, अनुकूलित वाहकों और असतत विनिर्माण की परिचालन आवश्यकताओं के अनुरूप भी कॉन्फ़िगर किया जा सकता है।
महत्वपूर्ण बात यह नहीं है कि शटल रोबोट को केवल रैक में रख दिया जाए।
यह रैक, वाहक, हैंडलिंग उपकरण और सॉफ्टवेयर को एक ही सामग्री प्रवाह का पालन करने के लिए बाध्य कर रहा है।